Stack-chan 开源桌面 AI 机器人
| 公司 | 产品 | 卖点 |
|---|---|---|
| M5Stack × meganetaaan(石川新年)社区 | Stack-chan / M5StackChan(SKU K151) | 全开源桌面 AI 机器人,现货开发板 + 总线舵机 + 3D 打印外壳即可复现 |
核心卖点
- 全程免定制 PCB:主控为现货 M5Stack CoreS3(ESP32-S3),舵机用 FEETECH SCS0009 总线舵机经 Grove 口直连,外壳 STL 完全开源
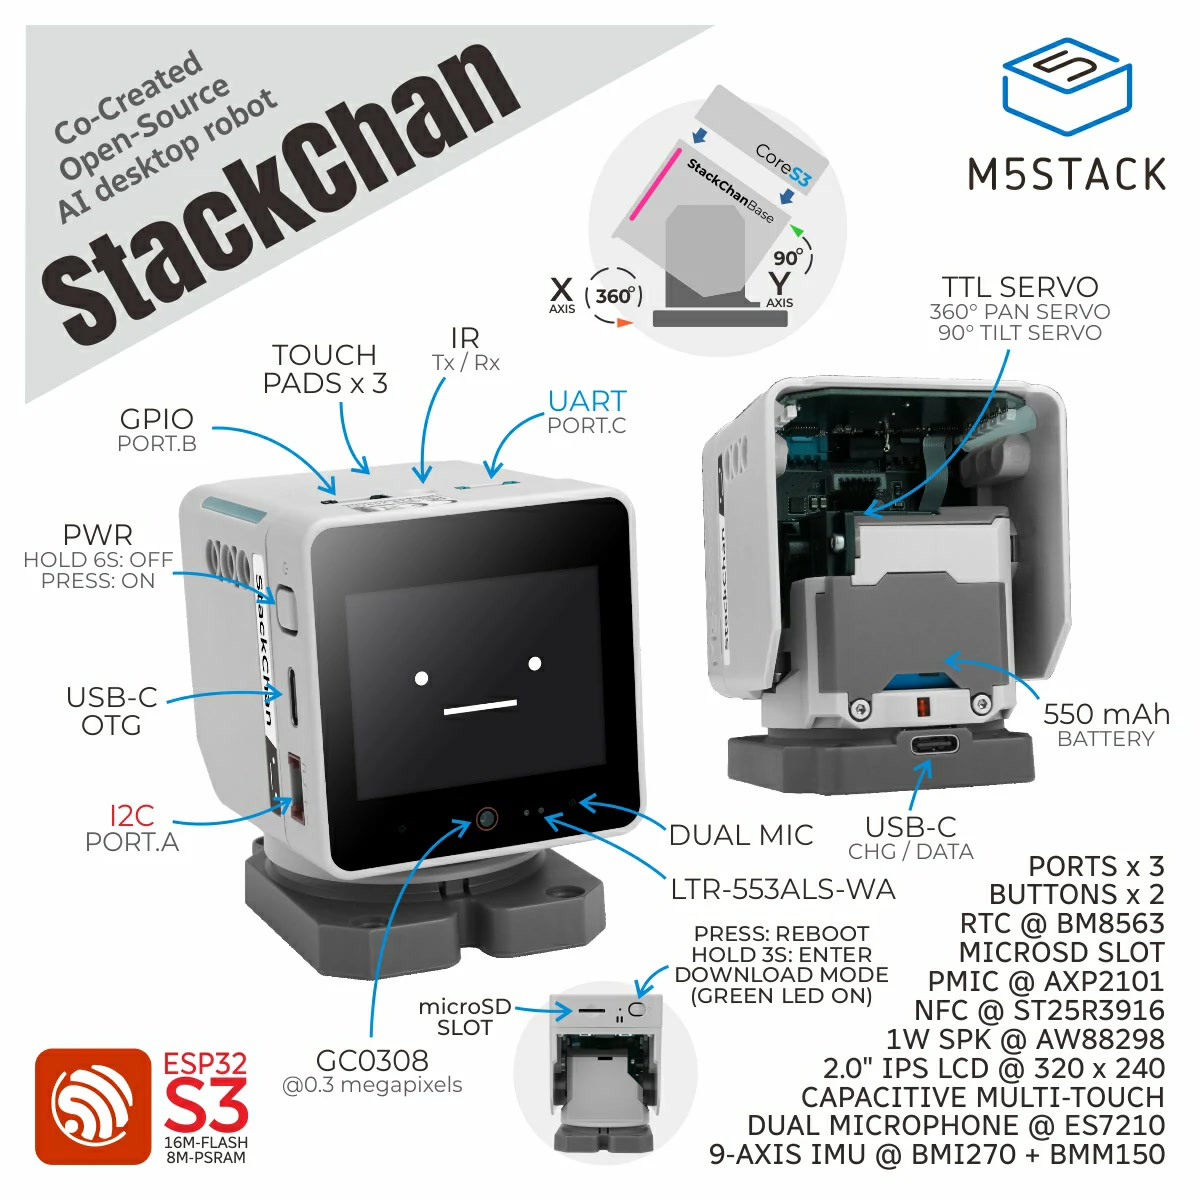
- 官方固件内置小智 AI Agent:语音对话、表情、头部动作(水平 360° + 俯仰)出厂即用,零代码复现
- 出身名门:日本创客 Shinya Ishigawa 发起,M5Stack 官方接手量产(Kickstarter 众筹超 358 万港币 / 4100+ 支持者),Apache-2.0 / MIT 开源
- DIY 成本约 ¥550–590(官方整机 ¥699),3–5 天净工期
- 表情生态丰富:Avatar 表情引擎、社区 MOD 应用、帽子等 3D 打印配件
优缺点
| 优点 | 缺点 |
|---|---|
| 免定制 PCB、零代码:物料全现货,M5Burner 一键刷官方固件 | 动作仅头部两轴(水平旋转 + 俯仰),无手臂、不能行走 |
| 固件 / 结构件 / 中文文档均为 M5Stack 官方出品,每一步有据可查 | AI 对话依赖小智云端,离线状态只剩本地唤醒词 |
| D2 单板即可演示 AI(最早的可验收节点),翻车随时可退官方整机保底 | Grove 口给舵机的供电余量小,堵转可能触发重启(预案见风险表) |
| 生态庞大:日/中/国际社区 + Arduino BSP / UiFlow2 / 网页刷机,后期可深度定制 | DIY 约 ¥550–590,与官方整机 ¥699 差价小,省钱不是主要收益 |
| 损坏单件重印即可维修,外壳/导光条可自由换色换料 | 2 寸屏以表情交互为主,演示视觉冲击力弱于双足或机械臂 |
硬件与技术栈
| 层 | 选型 | 说明 |
|---|---|---|
| 主控 | M5Stack CoreS3(ESP32-S3 N16R8) | 2 寸触屏 + 双麦克风 + 喇叭 + 摄像头,淘宝官方店现货 |
| 舵机 | FEETECH SCS0009 双轴版(SC-0090-C013)×2(~¥52/个) | 串行总线舵机,Grove 口连接;同一型号分饰两角:水平轴 360° 连续旋转 + 俯仰轴约 90°。飞特 SKU 中 C001 = 单轴 / C013 = 双轴,云台结构选双轴(双侧支撑,配合 K151 的 BearingFixture 轴承座),下单前可与客服确认适配 StackChan |
| 外壳 | 官方 K151 结构件(10 件 STL) | M5_Hardware/Products/K151_StackChan/Structures 免费下载,自印或代打 |
| 固件 | M5Burner 官方 StackChan 固件 | AI Agent 基于小智(xiaozhi)生态,支持 Qwen / DeepSeek 等模型 |
| 进阶 | StackChan-BSP(Arduino)/ UiFlow2 / 网页安装器 | 二次开发与社区固件 |
重要避坑:DIY 不要用 SG90 PWM 舵机——CoreS3 无舵机驱动电路,SG90 路线需定制底板或飞线,且社区固件中 CoreS3+SG90 组合无现成编译变体。选 SCS0009 总线舵机即可与官方固件、官方结构件完全匹配,这是本项目「简单快速」的关键。
一周复现方案
采购清单(D1 全部下单)
| 物料 | 规格/数量 | 购买入口 | 参考价 |
|---|---|---|---|
| M5Stack CoreS3 | 标准版(勿选 SE),1 台 | 淘宝搜「M5Stack CoreS3」(认准官方店) · 官方商城(海外) | ~¥389 |
| SCS0009 舵机 | 双轴版 SC-0090-C013 ×2(可多备 1 个) | 淘宝搜「FEETECH SCS0009」(飞特官方店,SKU 选 C013 双轴) | ¥52/个 |
| K151 结构件 | STL 下载后自印或送打 | 官方 Structures 目录 · 嘉立创 3D 打印 | ¥50–80 |
| Grove 线 | 4P,1–2 根 | 淘宝搜「M5Stack Grove 线」 | ~¥10 |
下单备注(重要):总线舵机出厂默认均为 ID=1,两个同 ID 在总线上无法区分,首次开机舵机自动检测会失败。下单时向客服备注「两个舵机分别设为 ID1(水平转轴)/ ID2(俯仰轴),用于 StackChan」;或选购含 URT-1 调试板的 SKU(+U)自行改 ID。
工具:USB-C 数据线(须传数据)、小十字螺丝刀、Chrome/Edge 浏览器(M5Burner 刷机)。
3D 打印图纸(自印指引)
| 图纸 | 地址 | 适用 |
|---|---|---|
| 官方 K151 结构件(推荐) | M5_Hardware/Products/K151_StackChan/Structures | 与本条目 BOM(CoreS3 + SCS0009 + Grove 直连)完全匹配,免 PCB |
| 社区经典壳(4 件 + STEP 源文件) | stack-chan/stack-chan · case/case_SCS0009 | 官方组装方案需配套**自制 Stack-chan board(PCB)**连舵机,与本站免 PCB 路线不符,仅进阶选用 |
| 装饰配件(帽子等) | MakerWorld stack-chan 合集 | 个性化换装 |
K151 十件:MainBody(主体)、Base / BaseCover(底座/底盖)、ServoBody / ServoArm / ServoCover / ServoSideCover(舵机舱、摆臂及盖板)、BearingFixture(轴承座)、LightGuideBar-A/B(导光条)。
自印要点:两套图纸选其一,勿混用(配合尺寸不同);导光条必须用透明 PLA/PETG(RGB 导光件);主体与底座 PLA 0.2mm 层高即可,底座承受舵机扭矩可换 PETG;打完先干装试配合、修孔位,再接电组装。
排期与里程碑
| 天 | 任务 | 验收 |
|---|---|---|
| D1 | 下单全部物料;安装 M5Burner;注册 xiaozhi.me | 订单生效 |
| D2 | CoreS3 到货 → 按官方固件烧录文档刷机 → 配网 → 语音对话跑通 | 里程碑 1:单板即有可演示的 AI 机器人 |
| D3 | 等打印件:读官方文档 Servo 章节;Grove 口 5V 带舵机实测(空载连转观察是否掉电重启) | 供电方案确定 |
| D4 | 组装:SCS0009 装入结构件 → Grove 口连接 → CoreS3 入壳 | 机械体完成,手拨无卡滞 |
| D5 | 刷机(长按 G0 至指示灯变绿进下载模式,详见 CoreS3 文档 → Burn 时填 WiFi)→ 首次开机舵机自动检测 → Setup 校准 | 里程碑 2:动作平滑、回中准确、无堵转 |
| D6 | 绑定 xiaozhi.me 后台,配角色/音色 → 语音 + 动作 + 表情全链路联调 → 录 demo | 里程碑 3:见验收标准 |
| D7 | 缓冲日 / 个性化(帽子配件、自定义提示词) | — |
验收标准(D6 逐条过)
- 开机 30 秒内联网就绪,表情界面正常
- 语音对话触发头部动作(点头/转头),表情随状态切换
- 水平方向连续旋转无死点,俯仰限位 5–85° 内平滑运动,连续运行 30 分钟无堵转、无死机
- 断电重启后校准不丢、姿态回中正常
风险与预案
| 风险 | 概率 | 预案 |
|---|---|---|
| Grove 5V 峰值电流不足导致板子重启 | 中 | 演示用 USB 供电、避免堵转;实测重启则外接 5V 3A 独立给舵机供电 |
| 舵机坏件/漂移 | 低 | 已多备 1 个;Setup 内重新校准 |
| 打印件公差 | 低 | 官方 STL 与 SCS0009 原生匹配;返工单件 ¥几块、1 天 |
| 新批次屏幕兼容(ILI9342E) | 低 | 用 M5Burner 最新官方固件可规避,勿刷一年前旧 bin |
| 整体翻车保底 | — | 直接购官方整机 K151(¥699,淘宝官方店同价),出厂即完整体验 |
进阶:RL 能力边界(本次复现不含 RL)
本次一周复现不涉及 RL:Stack-chan 的语音对话、表情与头部动作由小智 LLM 和官方固件直接驱动,零训练即得完整体验,复现过程不需要任何强化学习。
后续若想往 RL 方向玩,先认清这颗舵机的能力边界——能「跑」策略,不能「扛」训练:
- 能「跑」:SCS0009 支持位置指令 + 位置回读(TTL 总线 1Mbps),执行一个已训练好的策略(2 关节 @ 50Hz 部署)没有压力
- 不能「扛」训练工况,三个硬伤:
- 反馈为滑动电位器(接触式):噪声与磨损漂移会持续污染 RL 的状态观测,越训越脏
- 9g 级强度(2.3kg·cm、无滚珠轴承、塑料壳):训练 = 高频换向 + 堵转 + 冲击,齿轮打齿只是时间问题
- 仅有位置/恒速控制模式,无力矩层,sim2real 精调受限
想玩 RL 请换到社区标准件 STS3215 磁编码舵机(4096 步/360°、重复精度 ≈0.17°、非接触无磨损)基线的项目:
| 路线 | 项目 | 说明 |
|---|---|---|
| 模仿学习 | SO-101 + LeRobot(站内条目) | 遥操作采数 → ACT / Diffusion Policy 训练 |
| RL 步态(全开源) | Open Duck Mini V2 | 14× STS3215 的 BDX 风格双足,BOM 低于 $400 |
| RL 步态(买套件) | MicroDuck(站内条目) | 15 电机 RL sim2real,$399 |
| 教程全流程 | Seeed × 高擎「小π」双足 Hackathon | Isaac Gym 训练 → sim2sim → 实机部署 |
附录:为什么选 Stack-chan(多轮比对)
筛选约束
复现目标先定为四条硬约束,全部满足才进入候选:
- 主控与配件均为现货开发板/标准件,可直接购买
- 免定制 PCB(不需要打板 / SMT 贴片)
- 外壳有开源 3D 打印图纸
- 一周内可完成,零代码优先
候选与淘汰
| 候选 | 形态 / 成本 | 结论 | 关键理由 |
|---|---|---|---|
| Stack-chan 自制 | 桌面头部两轴 / ¥550–590 | ✅ 入选 | 唯一全约束满足:现货 CoreS3 + 总线舵机 Grove 直连 + 官方固件与官方结构件 |
| electronBot-AI | 6 自由度桌面人形 / ¥300–600 | ❌ | 动作最丰富但需定制 PCB(含 SMT 排产等待);组装文档标注「持续更新中」,关键步骤缺失 |
| Moji(小智衍生) | 桌面摆件 / ¥49–75 | ❌ | 需定制 PCB;无运动部件,是摆件不是机器人 |
| ESP-SparkBot | 履带小车 / 定制主板 | ❌ | 乐鑫官方出品、文档好,但定制主板 + 履带底盘,复杂度不低于 electronBot-AI |
| EDA-Robot AI 版 | 四足机器狗 / ~¥85 | ❌ | STM32 + ESP32-S3 双芯片双固件,违背「简单快速」 |
| 面包板小智 | 无外壳 / ~¥120 | ❌ | 验证 AI 链路最快,但无外观无动作,只适合当预研手段 |
| Stack-chan 官方整机 K151 | 成品 / ¥699 | 保底 | 零 DIY,翻车时的退路 |
比对轮次(批判过程)
- 广度扫描:抓取小智官方硬件汇集页全量条目 + 国际社区方案(Stack-chan / Otto / Reachy Mini 等),形成候选池
- 约束过滤:小智生态衍生硬件绝大多数依赖定制 PCB(虾哥 C3 板、各类扩展板、Moji),按约束 2 直接淘汰,仅 Stack-chan 幸存——主控是通用现货开发板而非专用板
- 压力测试:对 Stack-chan 专挑毛病——Grove 供电带载、舵机个体公差、俯仰堵转、固件路线,均有官方机制或预案兜底
- 接口钉死(关键修正):最初拟用 SG90 舵机,被证伪——CoreS3 无舵机驱动电路,SG90 需定制底板或飞线,且网页安装器无「CoreS3+SG90」现成固件变体(社区仓库明示该组合须源码编译);改用官方 K151 同款 SCS0009 总线舵机后,接线 / 固件 / 结构件全部官方匹配
- 图纸比对:社区经典壳虽同为 SCS0009 开孔,但其官方组装方案依赖自制 Stack-chan board(PCB)连接舵机,与免 PCB 路线冲突;K151 官方结构胜出,且多出导光条等还原细节
方法论
评估任何复现项目,谈排期前先钉死两件事:电气接口(执行器怎么连到主控)与固件变体(这套硬件组合有没有现成固件可刷)。这两点含糊,排期就是沙上城堡——本轮 SG90 → SCS0009 的中途修正,正是初期调研遗漏这两点所致。